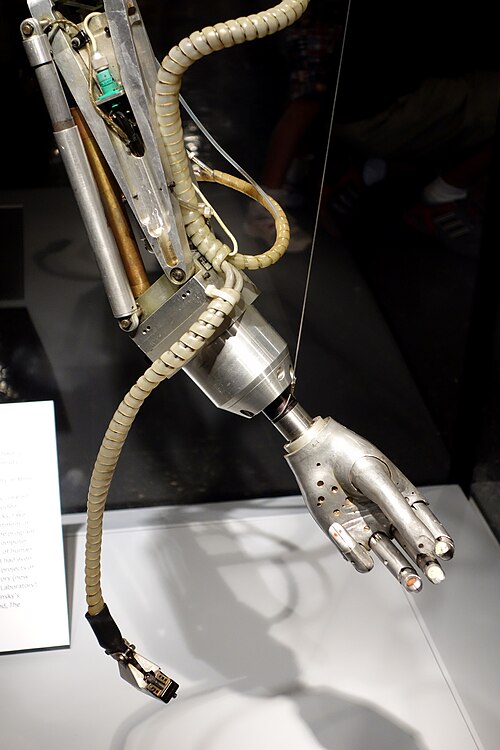
hacia 1968
El brazo tentáculo de Minsky
Estados Unidos · Robótica
Hacia 1968, Marvin Minsky desarrolló en el MIT un brazo hidráulico de doce articulaciones que se movía como el tentáculo de un pulpo y podía extenderse rodeando obstáculos. Lo controlaba una computadora DEC PDP-6. [1][2][3][4]
Fuentes