1969
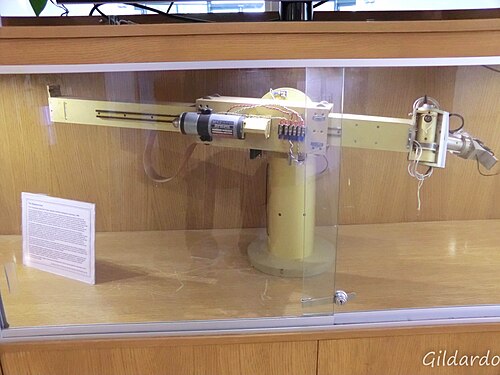
El brazo eléctrico Stanford
Estados Unidos · Robótica
En 1969, Victor Scheinman diseñó en Stanford el Stanford Arm, un brazo de seis ejes y el primer brazo robótico de accionamiento eléctrico controlado por computadora que tuvo éxito. De él derivaron directamente los robots industriales PUMA de la empresa Unimation. [1][2]
Fuentes