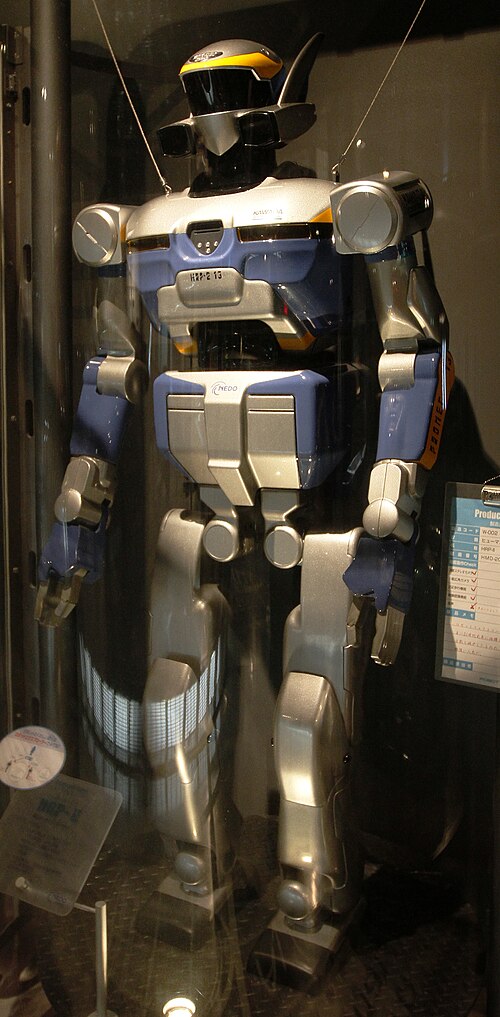
HRP-2
AIST / Kawada Industries · Japón · presentado en 2002
prototipo
HRP-2 es un humanoide de investigación desarrollado conjuntamente por el AIST y Kawada Industries. Puede caminar sobre dos piernas y levantarse del suelo tras una caída.
Usos
Datos
| altura | 1,54 m [1] [2] |
|---|---|
| peso | 58 kg [1] [2] |
| grados de libertad | 30 [1] [2] |
Fuentes
- IEEE Robots Guide – HRP-2
- AIST – anuncio de HRP-5P e historia de la serie, 27/9/2018
- Kawada Robotics – plataformas de investigación HRP-2, HRP-3 y HRP-4
En la Historia de los robots